摄像头贴合发表时间:2023-09-18 14:54 项目: 目前智能手机的拍摄功能是消费者使用的高频功能之一,根据调研数据显示,消费者最关注的手机要素是“拍摄”,占比达69.2%。铝合金的铁壳在手机内部对镜头起到很好的缓冲保护作用,因此在生产过程中需要通过视觉技术来定位引导机械手进行取料,通过视觉软件实现铁壳与摄像头的对位贴合流程。
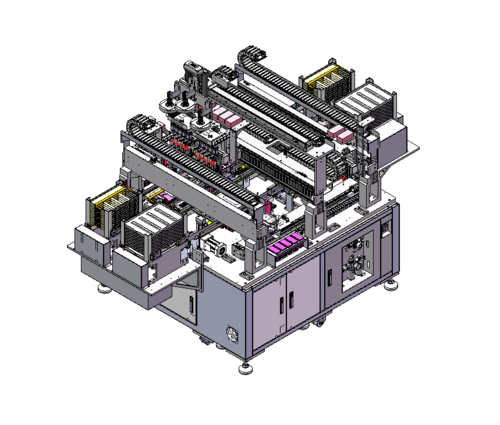
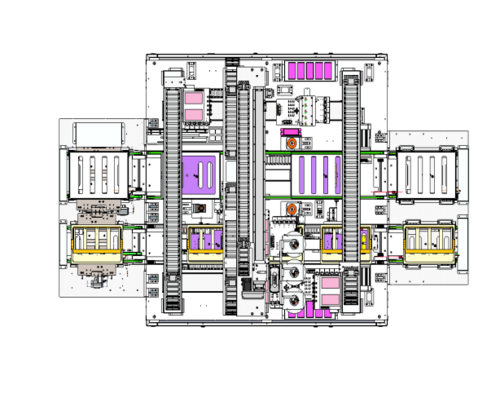
摄像头铁壳组装设备 在摄像头贴合过程中,视觉系统分别对贴合过程中的四个关键环节进行扫码、定位、检测和纠偏,视觉工位说明如下: 工位1:产品信息:视觉需要对产品进行飞拍扫描二维码读取信息。 工位2:铁壳定位:相机对料盘进行定位,视觉引导机械手去取铁壳。 工位3:摄像头纠偏:相机对平台上放置的摄像头进行定位检测计算偏移。 工位4:贴合纠偏:相机对机械手吸取的铁壳进行定位检测计算偏移。
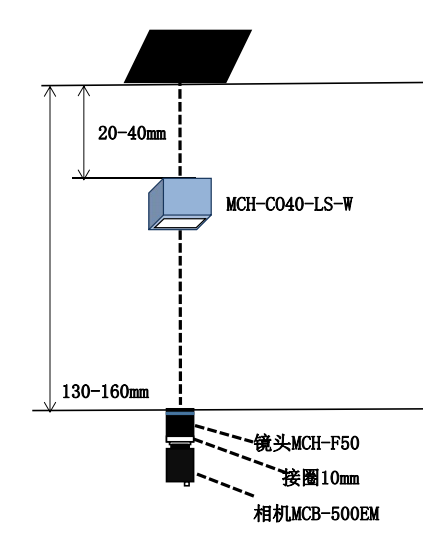
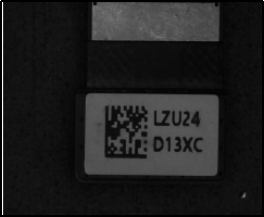
l 工位1 功能:视觉系统对机械手吸取的产品进行读取二维码。 机械手把产品吸取起来使得二维码面对相机进行读码。视觉系统采用500W像素的相机搭配50mm的镜头,采用常亮白色同轴光源,视野大小为20mm*15mm,单个像素精度为: 20mm/2440Pixel=0.008mm/Pixel。相机安装在机台下方的固定件上,机械手移动点位到相机视野中心对二维码进行拍照,飞拍5次拍摄5个产品的二维码。
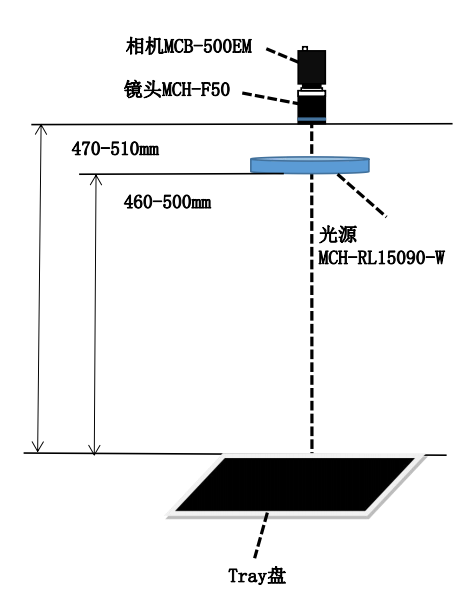
工位1视觉系统示意图 l 工位2 功能:视觉进行料盘飞拍定位计算出取料位发送数值给机械手进行取料。 视觉系统采用500W像素相机搭配75mm的镜头,采用环形光源。视野大小为75mm*50mm左右,单个像素精度为: 75mm/2440Pixel=0.031mm/Pixel。相机及光源安装在机台上方的X移动轴固定件上,移动相机飞拍4次拍摄16个铁壳,视觉定位计算出取料位发送坐标给机械手。
工位2视觉系统示意图 l 工位3 功能:对平台上放置的摄像头进行相机飞拍定位。 视觉系统采用1个500W像素相机需要搭配2倍扩倍镜、75mm镜头,采用环形光源,光源上下距离可调。视野大小为20mm*15mm,单个像素精度为: 20mm/2440Pixel=0.008mm/Pixel。相机及光源安装在机台上方的X移动轴固定件上,移动相机对平台产品进行飞拍采图,视觉对图像进行定位检测计算纠偏值给到铁壳纠偏流程来做总偏移计算。
工位3视觉系统示意图
l 工位4 功能:对机械手吸嘴吸取的铁壳进行相机飞拍定位纠偏。 视觉系统采用1个500W像素相机需要搭配2倍扩倍镜、75mm镜头,采用两个环形组合光源,光源上下距离可调。视野大小为20mm*15mm,单个像素精度为: 20mm/2440Pixel=0.008mm/Pixel。相机与光源安装在机台下方固定件上,机械手移动点位到相机视野中心进行飞拍采图,视觉对图像进行定位检测纠偏,用计算公式结合上相机摄像头给到的偏移值进行总计算出坐标、角度发送给到机械手进行贴合工作。
工位4视觉系统示意图
n 项目成果 采用视觉系统的自动化设备,可以兼容多款产品进行生产,增加产品生产的效率,保证产品的稳定性和可靠性,对重要零部件的部位进行实时监测,可以有效的保证产品的核心竞争力,同时设备代替人工,可以节约人力成本,增加公司的效益。
|