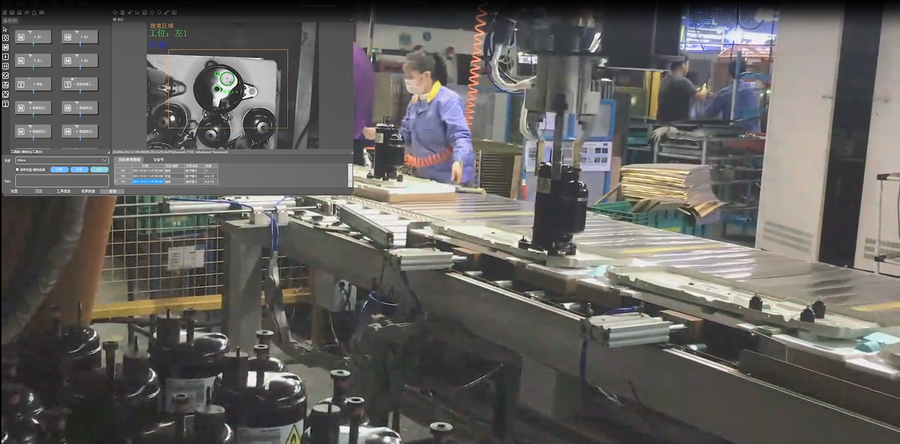
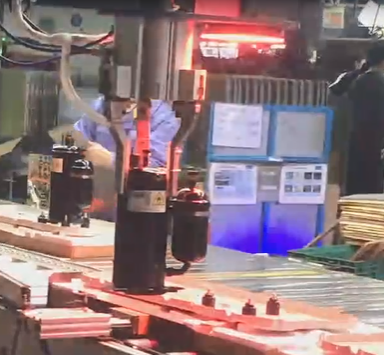
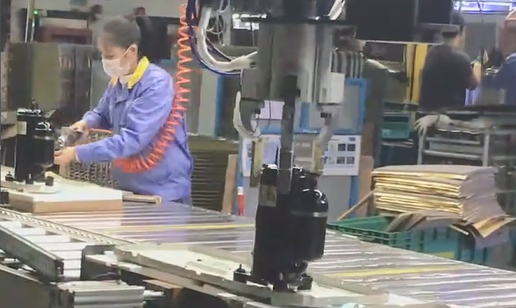
机械手抓取空调泵发表时间:2023-09-18 13:58 项目: 现有生产线工业机器人抓取点固定,工件只能以固定的姿态提前摆放在固定的位置,这种装配模式很难满足复杂的工业生产要求且效率低下。设计了基于视觉引导的机器人装配系统改进原有系统。机器视觉抓放系统:实现了工件的快速识别、定位以及姿态确定功能,实现了工件的精确抓取和安装功能。
机械手抓取空调泵组装
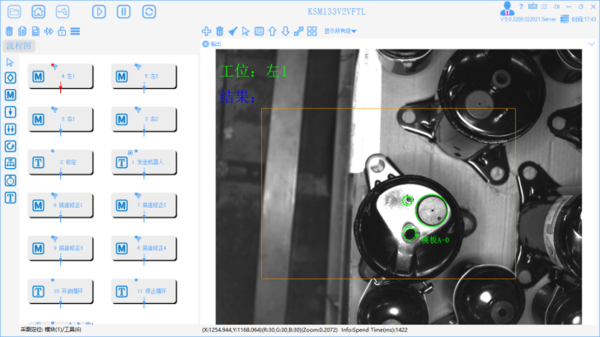
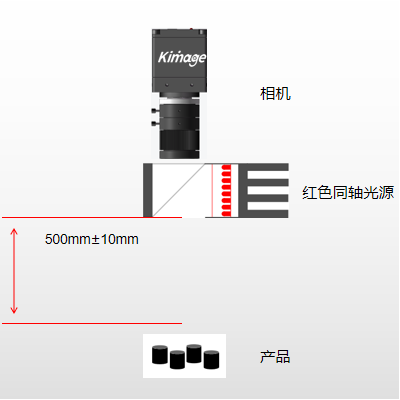
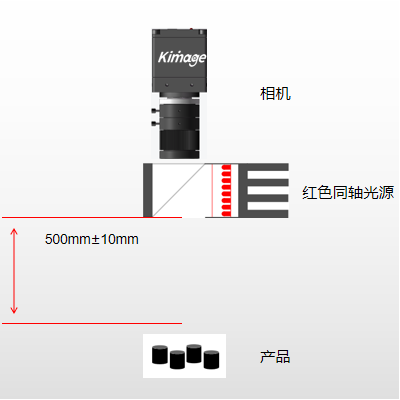
在空调泵组装过程中,视觉系统分别对组装过程中的两个关键环节进行定位判断,视觉工位说明如下: 工位1:对左1、左2、右1、右2四个空调泵定位、发送偏移值引导机械手的抓取;视觉判断四个空调泵的位置及角度。 工位2:对底座1、底座2、底座3、底座4四个底座定位、发送偏移值引导机械手的放置;视觉判断四个底座的位置及角度。 l 工位1 功能:对左1、左2、右1、右2四个位置空调泵定位,发送偏移值引导机械手夹取空调泵,空调泵约30kg。视觉系统采用1200W像素的黑白相机搭配12mm的镜头,采用红色同轴光源,视野大小为367mm×275mm左右,单个像素精度为275mm/3036pixel=0.091mm/pixel。相机安装在机械手上,移动相机对产品进行拍照,光源与相机同时移动,每次只拍摄一个产品。
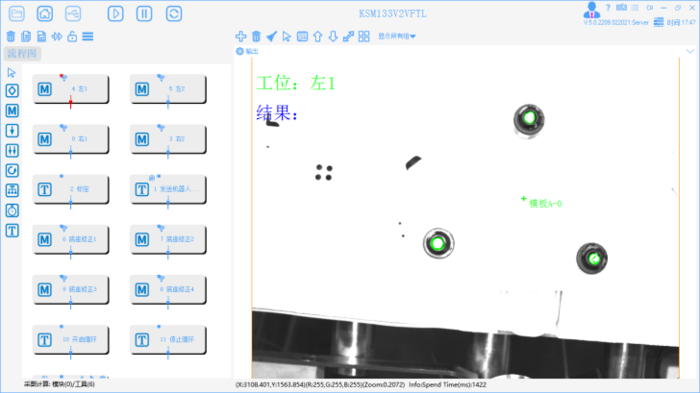
工位1视觉系统示意图 l 工位2 功能:对底座1、底座2、底座3、底座4四个底座定位、发送偏移值引导机械手将空调泵精准放置于有三个凸台的底座上。视觉系统采用1200W像素的黑白相机搭配12mm的镜头,采用红色同轴光源,视野大小为367mm×275mm左右,单个像素精度为275mm/3036pixel=0.091mm/pixel。相机安装在机械手上,移动相机对产品进行拍照,光源与相机同时移动,每次只拍摄一个产品。
工位2视觉系统示意图 n 项目成果 采用机器视觉抓放系统:可实现工件的快速识别、定位以及姿态确定功能,实现了重型、微型工件的精确抓取和安装功能。显著提高产品生产的效率和品质,保证产品生产的稳定性和安全性,有效的保证产品的核心竞争力。同时设备代替人工,可以节约人力成本,增加公司的效益。
|